


คำสั่งควบคุม Servo Motor ด้วย PLC-Samkoon | EDRVI และ EDRVA
คุม Servo ด้วย PLC Samkoon ด้วย 2 คำสั่ง EDRVI (เดินตามจำนวน Pulse) และ EDRVA (เดินแบบ Absolute ไปตำแหน่ง Pulse) ทั้งสองคำสั่งเปลี่ยนความเร็วหรือจำนวน Pulse ระหว่างที่กำลังทำงานได้
ใช้ PLC Samkoon คุม Servo รู้แค่ 2 คำสั่งก็พอ — EDRVI สั่งให้ Servo เดินตามจำนวน Pulse ที่ป้อน ส่วน EDRVA เดินแบบ Absolute ไปที่ตำแหน่ง Pulse ที่ต้องการ และทั้งสองคำสั่งเปลี่ยนค่าระหว่างทำงานได้
อัพเดทล่าสุด: 26 ตุลาคม 2569
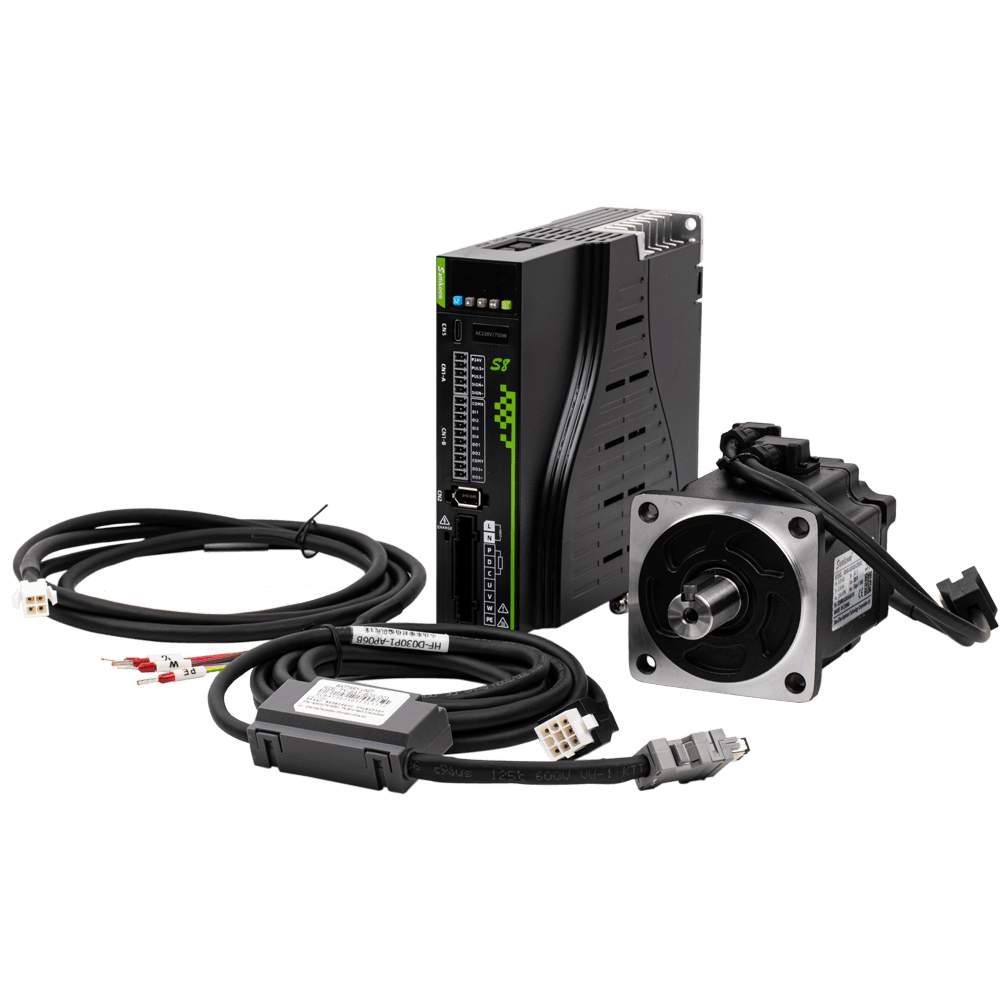
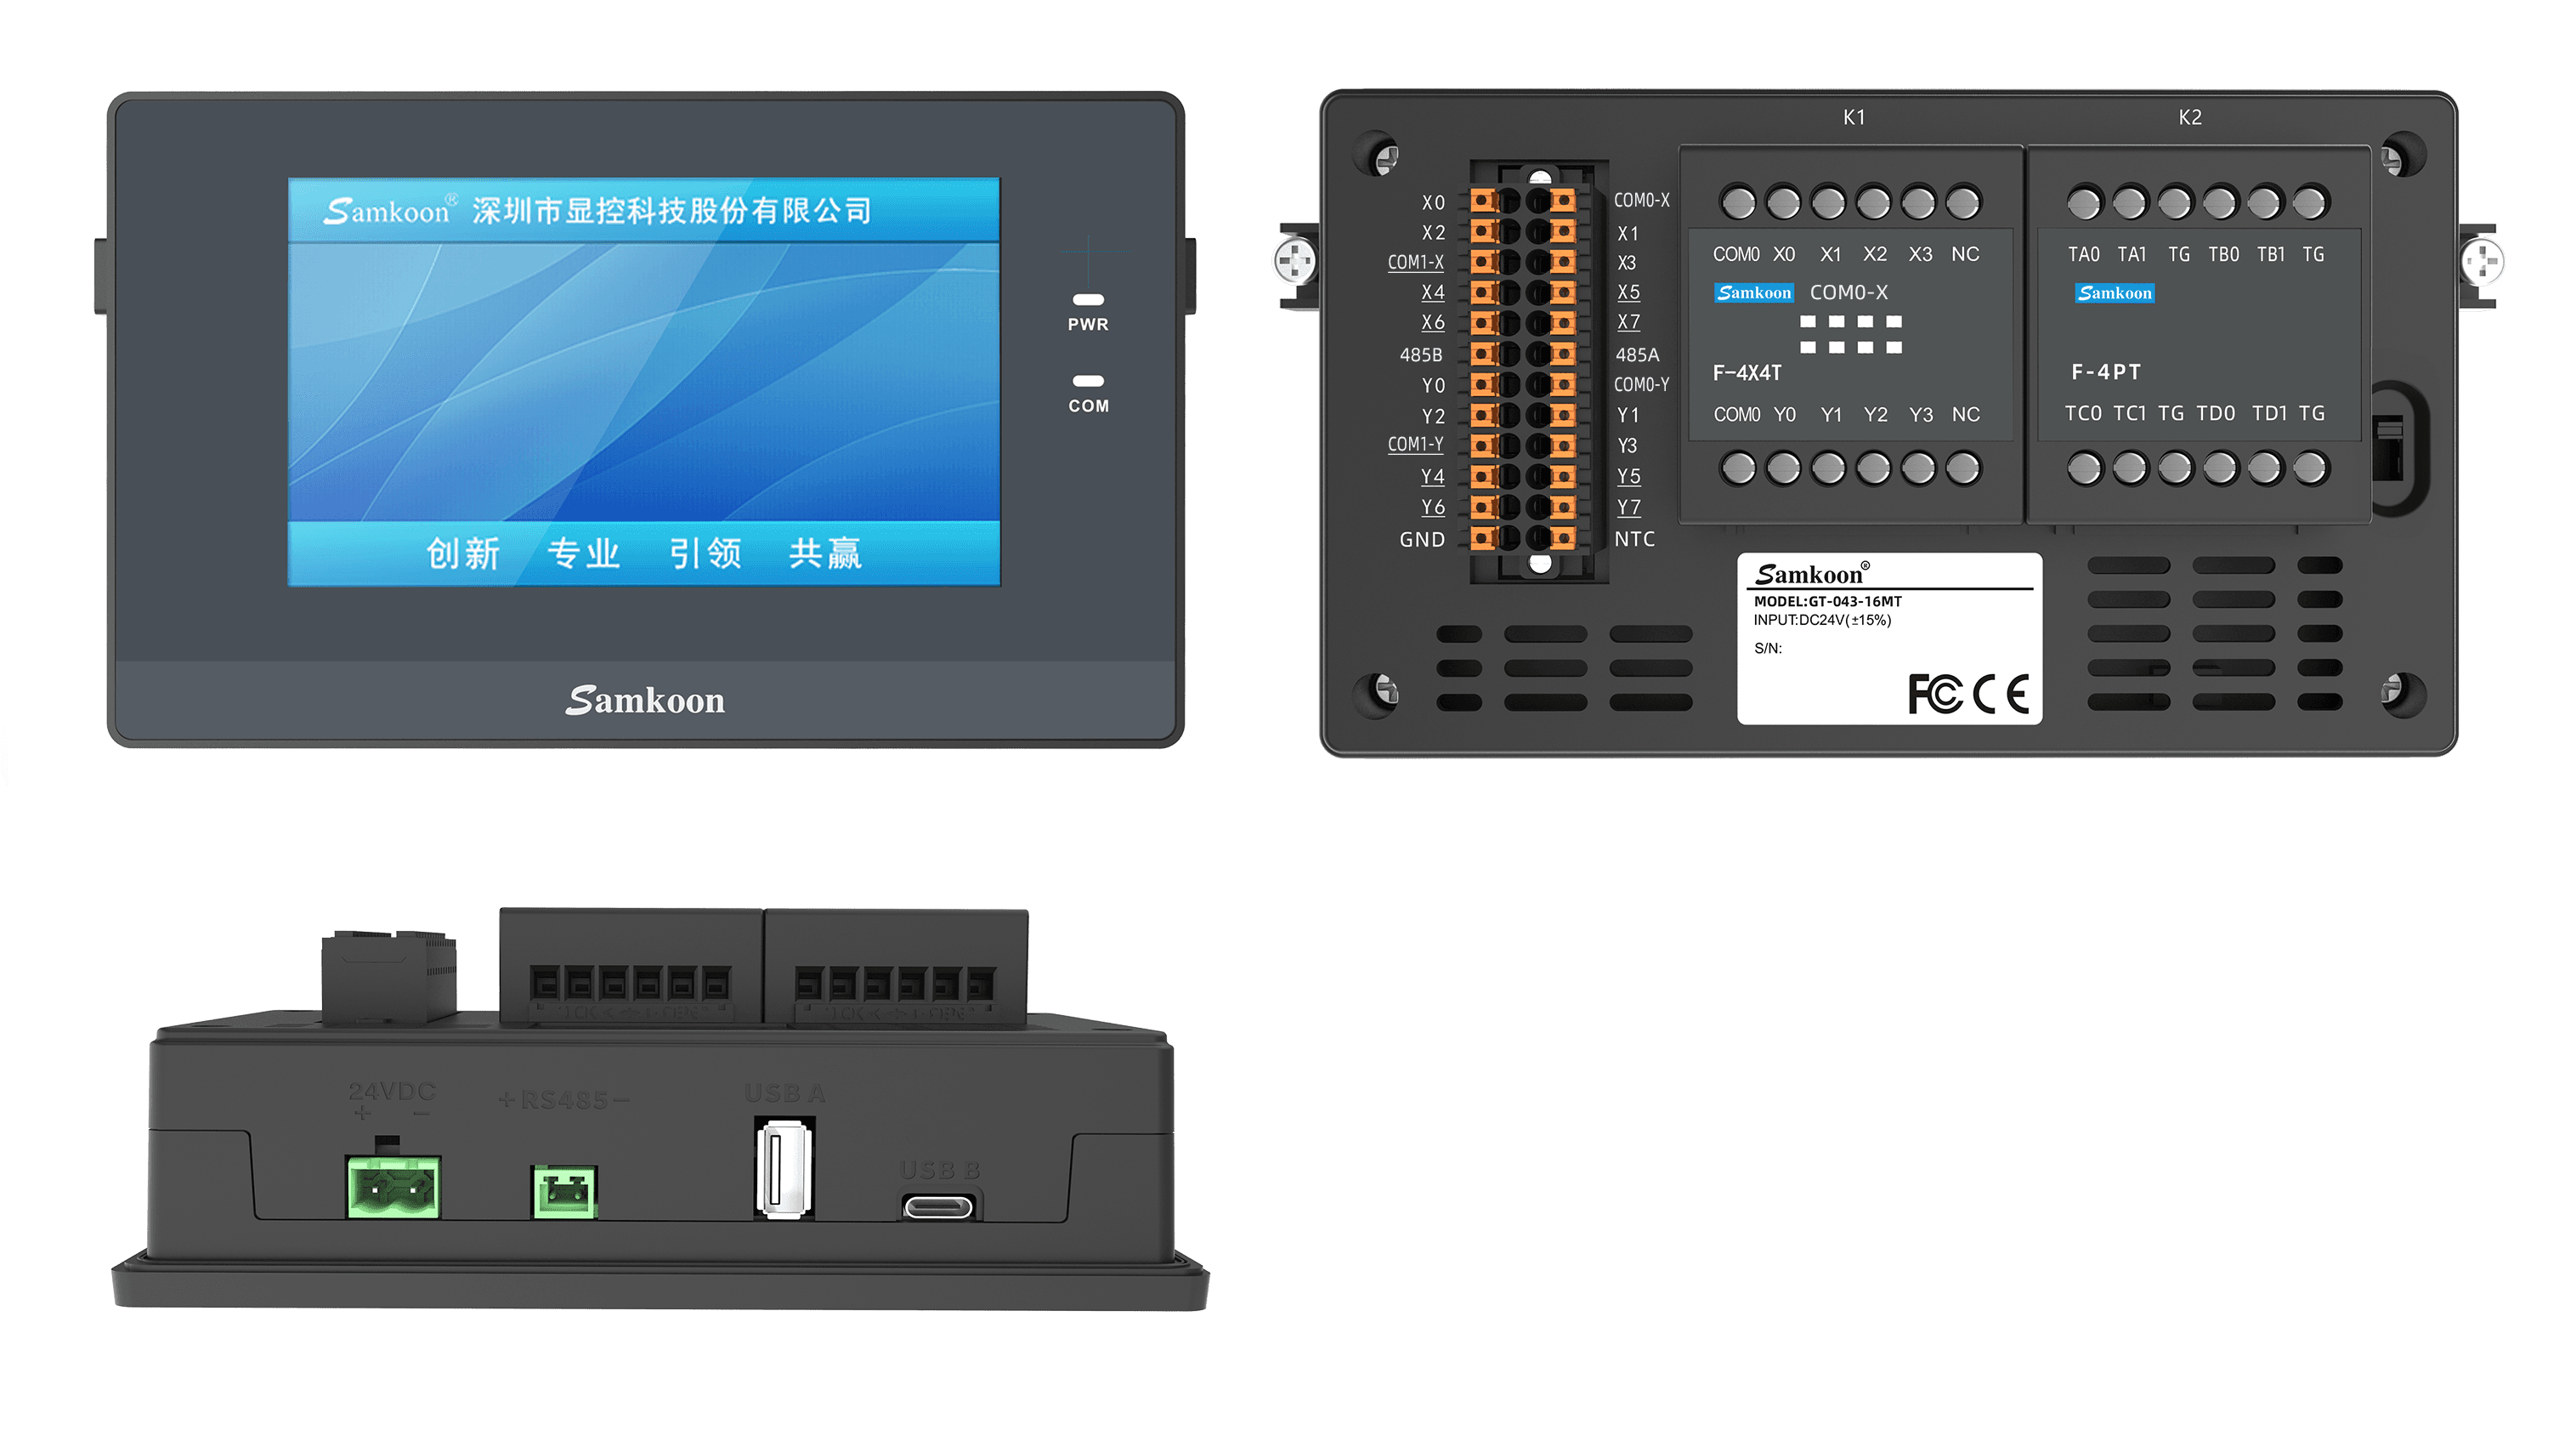
ชุดทดสอบในคลิป
- Servo Drive Samkoon S8 (AC220V/750W) พร้อมมอเตอร์
- ตัวควบคุม Samkoon หน้าจอ 4.3 นิ้ว ที่มีหน้า "คำสั่งควบคุม Servo" ให้กด Enable, EDRVI, EDRVA และตั้ง ความเร็ว, จำนวน, เร่ง, ลด
คำสั่งที่ 1: EDRVI — เดินตามจำนวน Pulse
EDRVI สั่งให้ Servo เดินไปตามจำนวน Pulse ที่ป้อนเข้าไป
คำสั่งที่ 2: EDRVA — เดินแบบ Absolute
EDRVA เป็นการเดินแบบ Absolute สั่งให้ Servo เดินไปที่ตำแหน่งของ Pulse ที่ต้องการ
Operand ที่ใช้ในคลิป
ทั้งสองคำสั่งในคลิปใช้ Register ชุดเดียวกัน
| Operand ในกล่องคำสั่ง | ในคลิป | ความหมาย |
|---|---|---|
| Freq | D0 | ความถี่ (ความเร็ว) |
| Number | D2 | จำนวน Pulse (EDRVA คือตำแหน่ง Pulse) |
| Accelerate | D4 | เวลาเร่ง (ms) |
| Decelerate | D6 | เวลาลด (ms) |
| Pulse | Y000 | ขา Pulse ต่อเข้า PULS- ของ Drive |
| Direct | Y001 | ขาทิศทาง ต่อเข้า SIGN- ของ Drive |
โปรแกรมในคลิปแยก Network ละคำสั่ง
- EDRVI: กด
M1แล้วSET M11จากนั้นM11สั่ง EDRVI ทำงาน และมี rung ที่ใช้M8134(สถานะ Y000 กำลังออก Pulse) รีเซ็ต M11 - EDRVA: กด
M2แล้วSET M12จากนั้นM12สั่ง EDRVA ทำงาน และใช้M8134รีเซ็ต M12 แบบเดียวกัน
จุดเด่น: เปลี่ยนค่าระหว่างทำงานได้
ทั้งสองคำสั่งตอบสนองค่าแบบ Real-time ได้
- ขณะที่ EDRVI กำลังทำงาน เปลี่ยนความถี่หรือความเร็วของมอเตอร์ได้ทันที
- ขณะที่ EDRVA กำลังทำงาน เปลี่ยนความเร็วหรือจำนวน Pulse ได้เช่นกัน
ในคลิปตั้ง เร่ง = 1000 และ ลด = 1000 แล้วเลื่อนแถบความเร็วกับจำนวนบนหน้าจอระหว่างที่มอเตอร์กำลังหมุน
บทถัดไป
การใช้งาน PLC กับ Servo Drive ผ่าน Modbus RS485 | คู่มือ
มีคำถาม? ติดต่อทีมงาน